교육과정
커리큘럼 소개
-
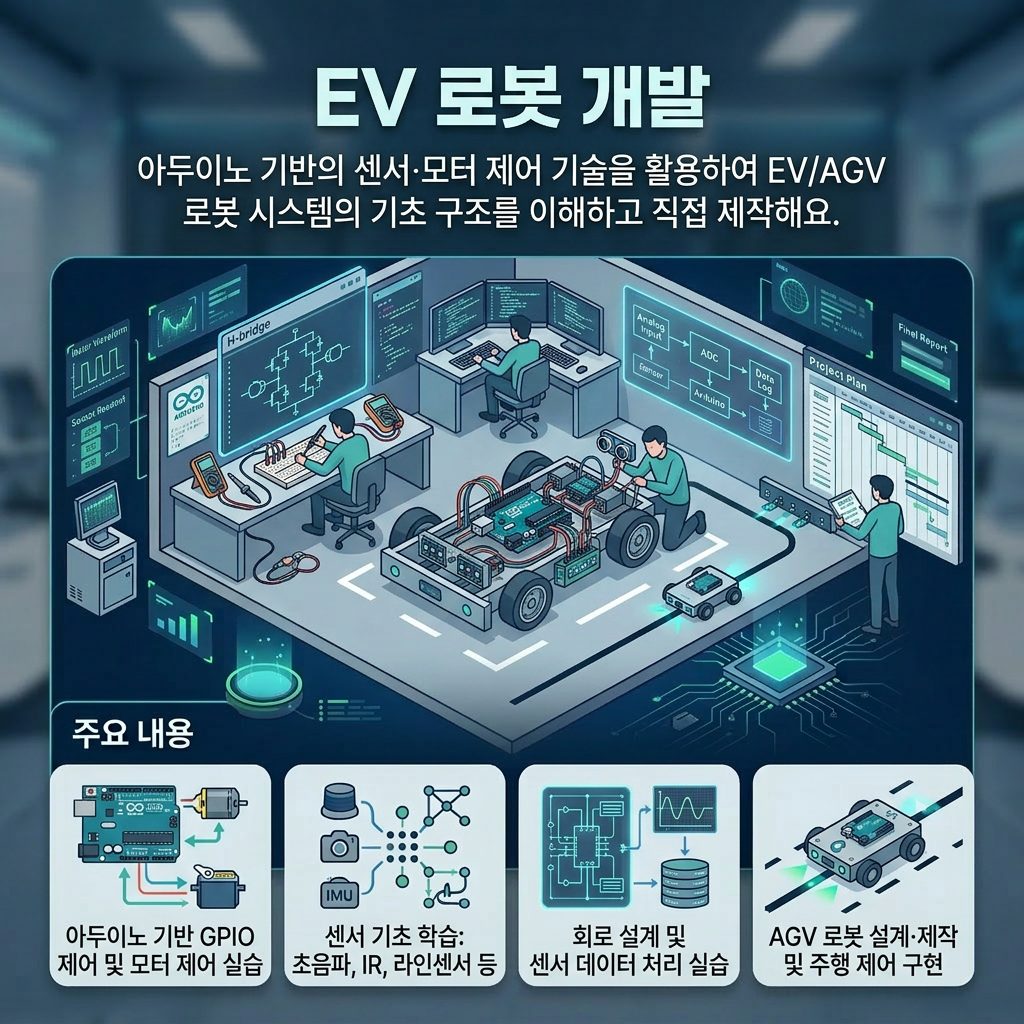
EV 로봇 개발
아두이노 기반의 센서·모터 제어 기술을 활용하여 EV/AGV 로봇 시스템의 기초 구조를 이해하고 직접 제작해요.
주요 내용
아두이노 기반 GPIO 제어 및 모터 제어 실습
센서 기초 학습: 초음파, IR, 라인센서 등
회로 설계 및 센서 데이터 처리 실습
AGV 로봇 설계·제작 및 주행 제어 구현
-
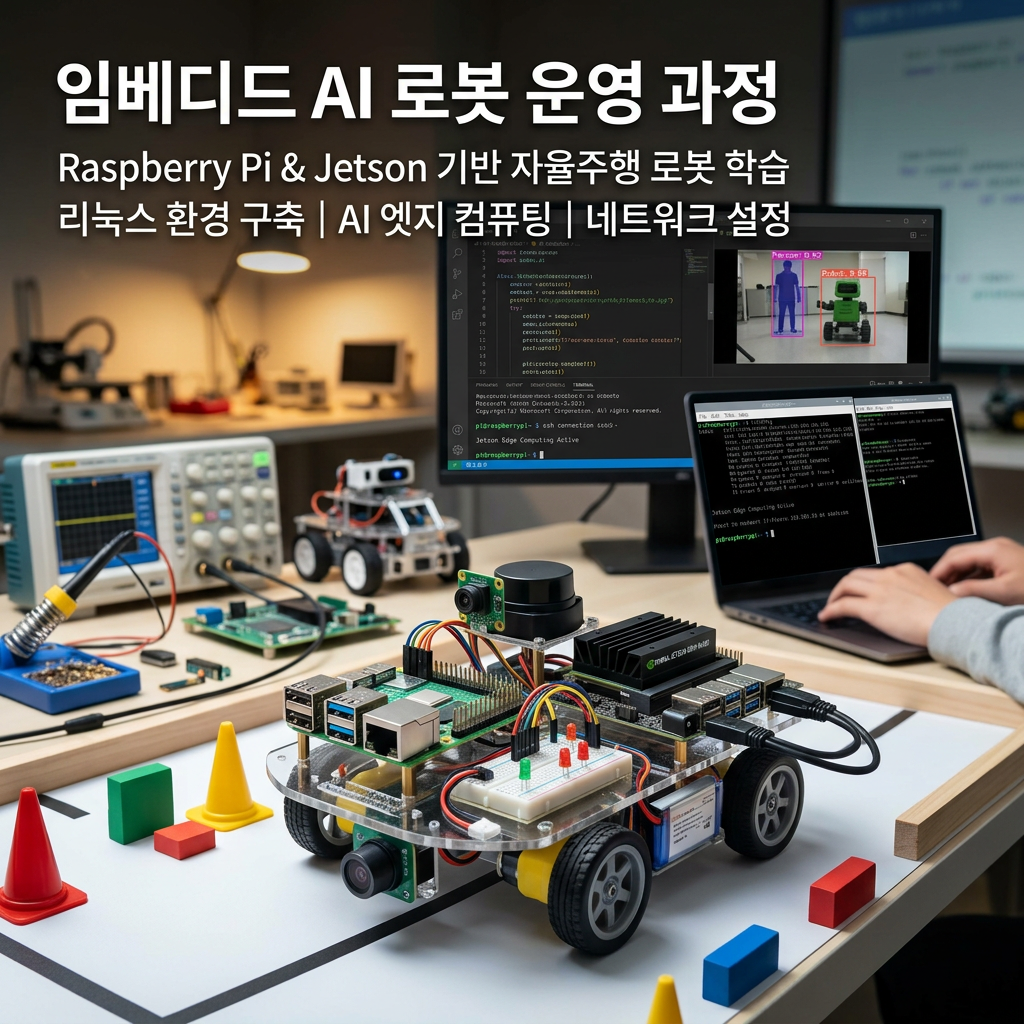
로봇 플랫폼
Raspberry Pi와 Jetson 기반 임베디드 AI 로봇 플랫폼을 구축하고, 로봇 시스템 운영에 필요한 리눅스 환경과 네트워크 설정을 학습해요.
주요 내용
Raspberry Pi 및 Jetson 기반 임베디드 리눅스 환경 구축
파일 시스템, 네트워크 설정, SSH 원격 접속 실습
Jetson Orin Nano 기반 AI 엣지 컴퓨팅 환경 구성
로봇 개발을 위한 시스템 운영 기초 학습
-
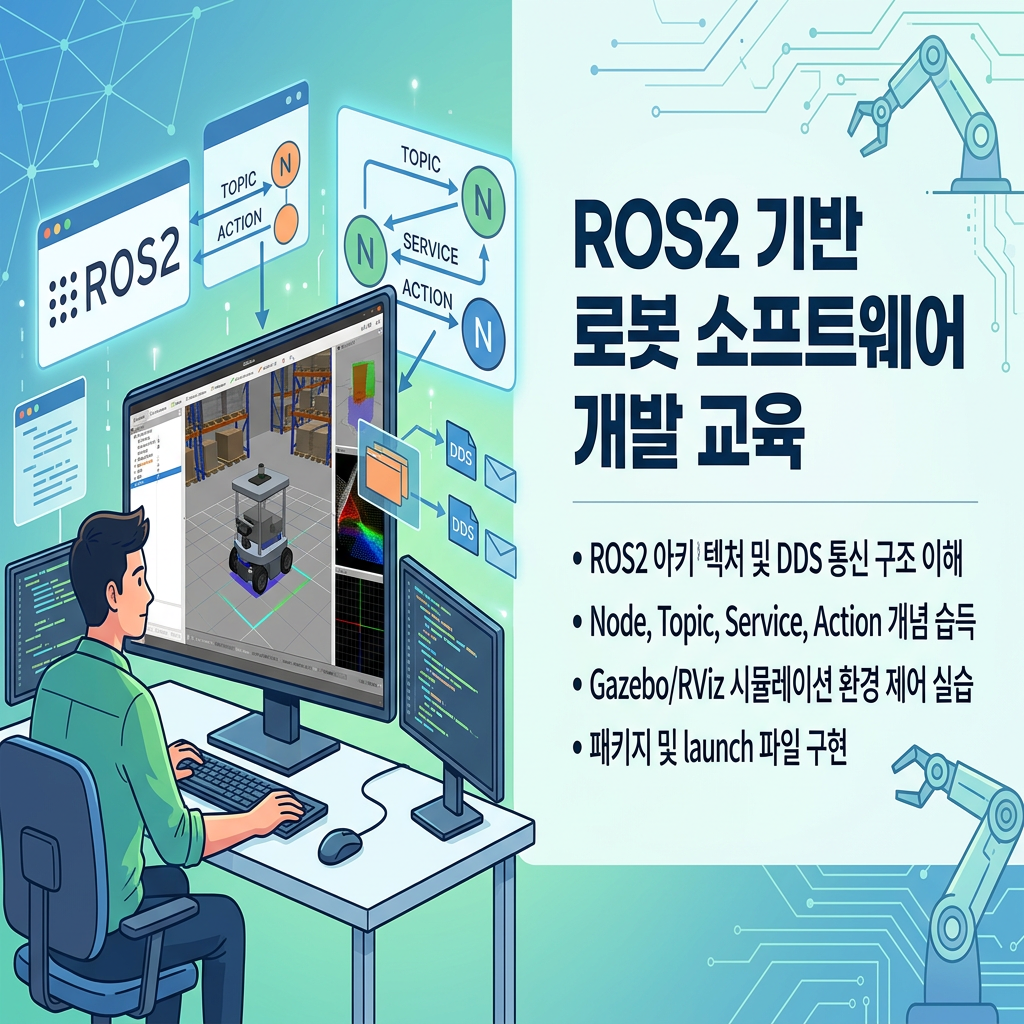
ROS2
ROS2 기반 로봇 소프트웨어 구조를 이해하고, 시뮬레이션 환경에서 로봇 제어와 토픽 통신을 실습해요.
주요 내용
ROS2 아키텍처 및 DDS 기반 통신 구조 이해
Node, Topic, Service, Action 개념 학습
Gazebo/RViz 기반 시뮬레이션 환경 제어 실습
ROS2 패키지 및 launch 파일 기반 로봇 소프트웨어 구현
-
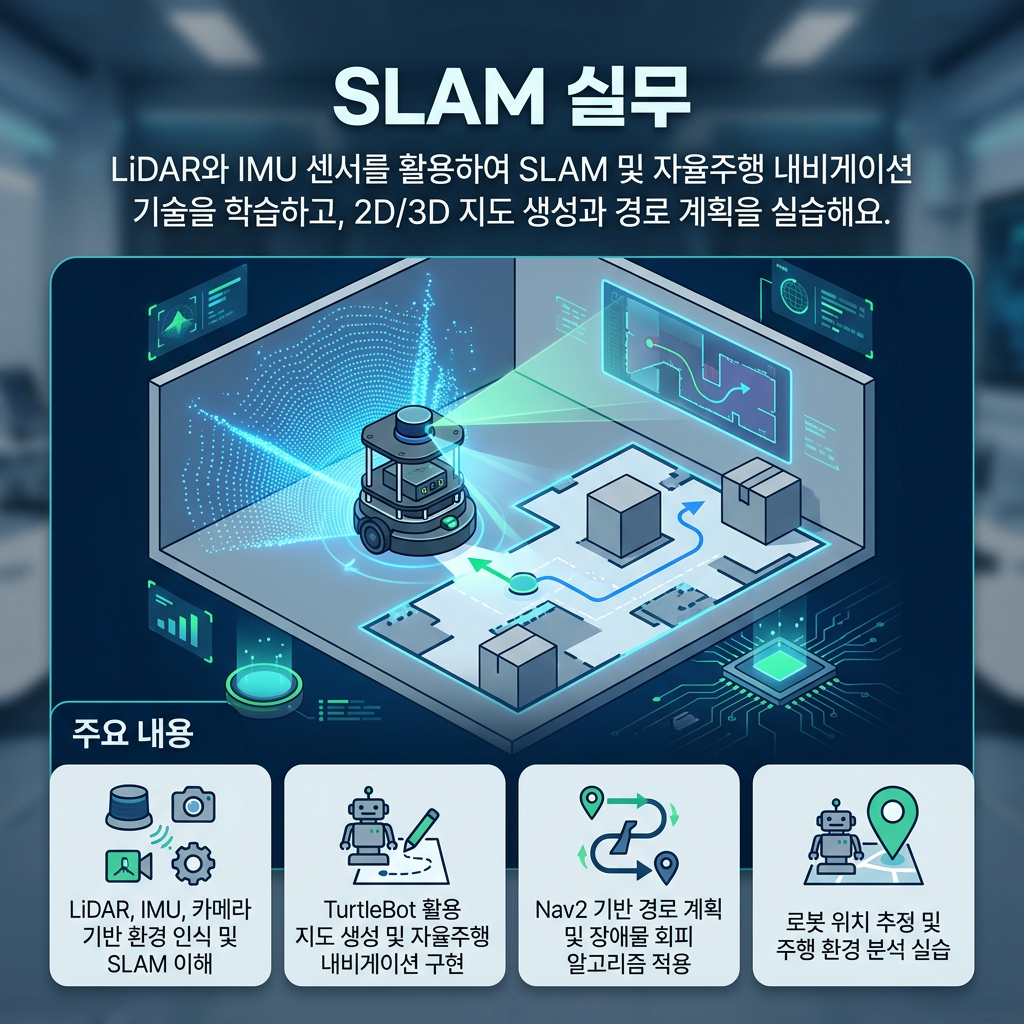
SLAM 실무
LiDAR와 IMU 센서를 활용하여 SLAM 및 자율주행 내비게이션 기술을 학습하고, 2D/3D 지도 생성과 경로 계획을 실습해요.
주요 내용
LiDAR, IMU, 카메라 기반 환경 인식 및 SLAM 이해
TurtleBot 활용 지도 생성 및 자율주행 내비게이션 구현
Nav2 기반 경로 계획 및 장애물 회피 알고리즘 적용
로봇 위치 추정 및 주행 환경 분석 실습
-
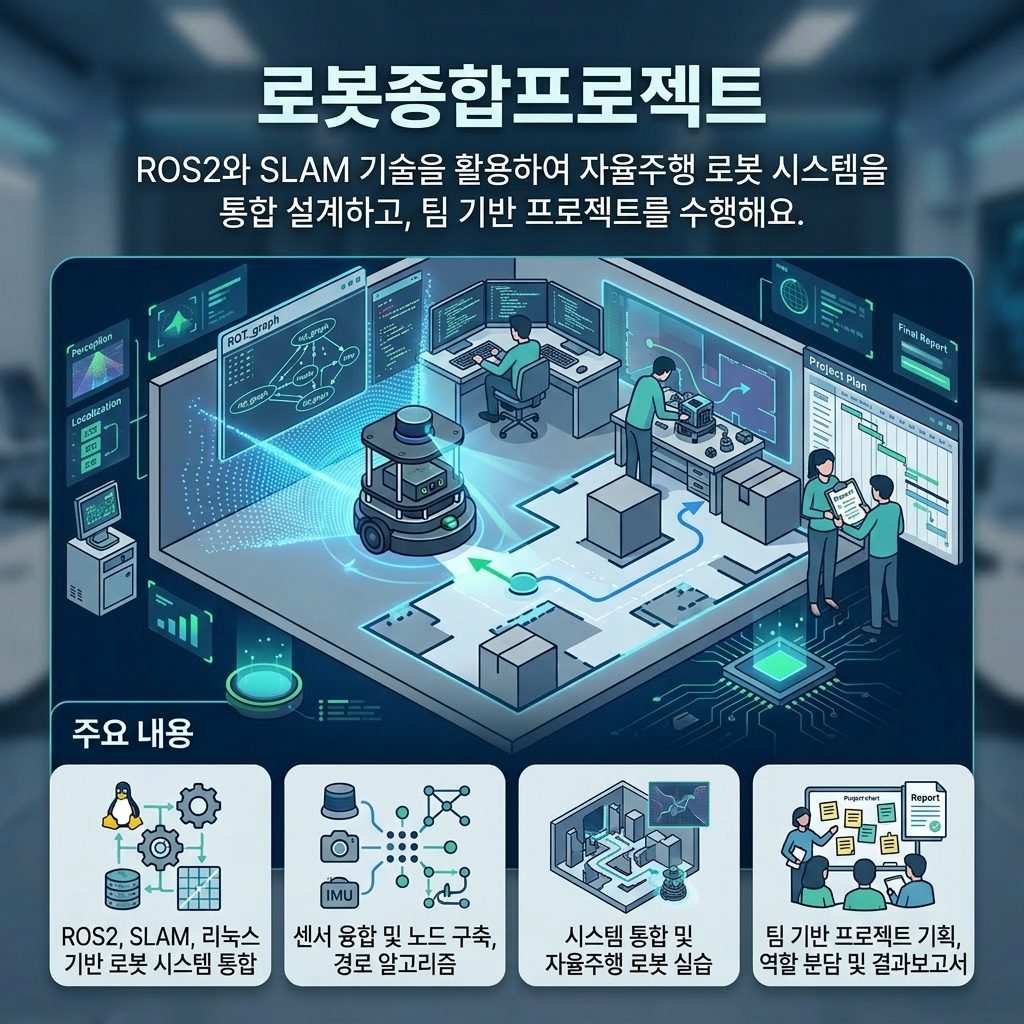
로봇종합프로젝트
ROS2와 SLAM 기술을 활용하여 자율주행 로봇 시스템을 통합 설계하고, 팀 기반 프로젝트를 수행해요.
주요 내용
ROS2, SLAM, 리눅스 기반 로봇 시스템 통합 프로젝트 수행
센서 융합, 노드 구축, 경로 계획 알고리즘 구현
시스템 통합 및 자율주행 로봇 개발 실습
팀 기반 프로젝트 기획, 역할 분담 및 결과보고서 작성
-
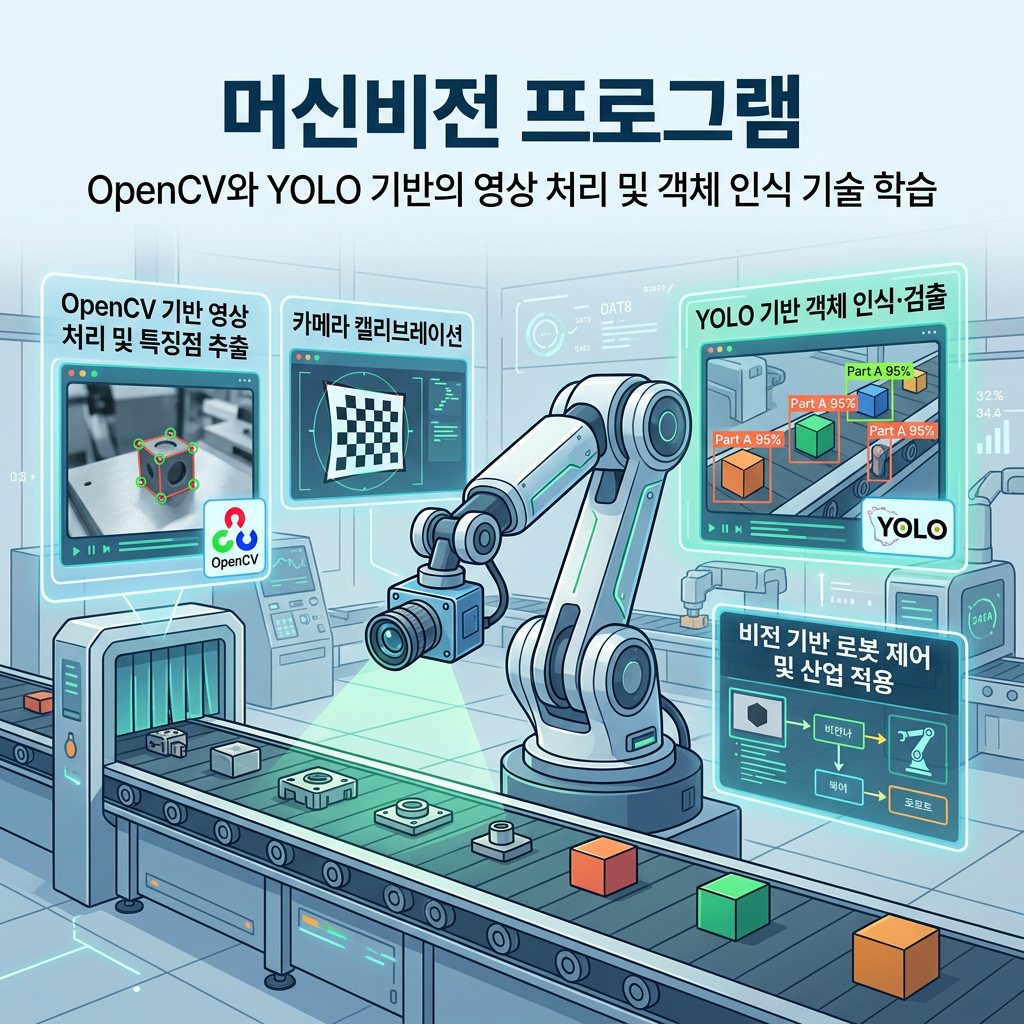
머신비전
OpenCV와 YOLO 기반 영상처리 및 객체 인식 기술을 활용하여 로봇 비전 시스템의 핵심 기술을 학습해요.
주요 내용
OpenCV 기반 영상 처리 및 특징점 추출 실습
카메라 캘리브레이션 및 영상 데이터 처리
YOLO 기반 객체 인식·검출 모델 학습 및 적용
비전 기반 로봇 제어 및 산업 적용 시스템 구현
-
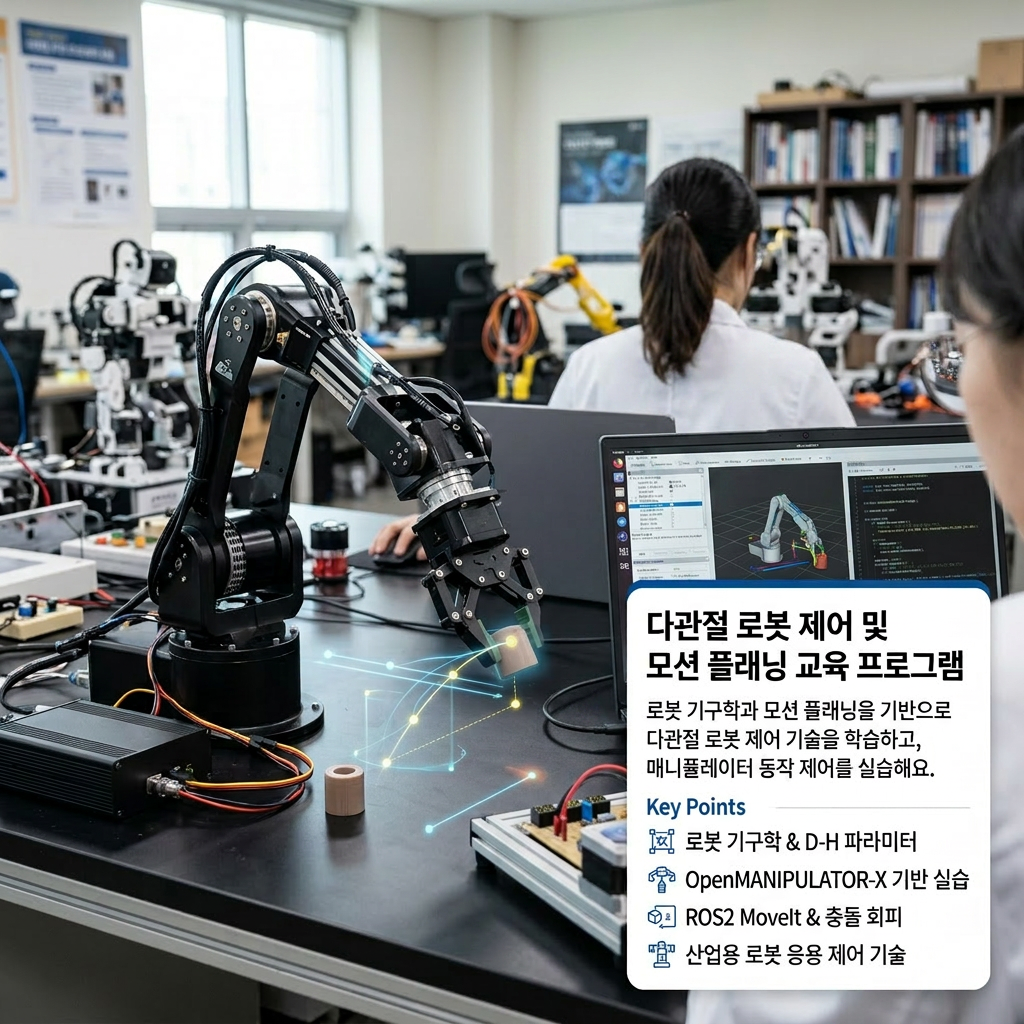
다관절로봇
로봇 기구학과 모션 플래닝을 기반으로 다관절 로봇 제어 기술을 학습하고, 매니퓰레이터 동작 제어를 실습해요.
주요 내용
로봇 기구학, D-H 파라미터 및 궤적 계획 이론 학습
OpenMANIPULATOR-X 기반 로봇 제어 및 매니퓰레이션 실습
ROS2 MoveIt 기반 모션 플래닝 및 충돌 회피 구현
산업용 로봇 응용 제어 기술 학습
-
AI 다관절로봇 실무
강화학습과 AI 기반 지능형 로봇 제어 기술을 활용하여 다관절 로봇의 자율 작업 자동화 과정을 학습해요.
주요 내용
강화학습 및 모방학습 기반 로봇 제어 기술 학습
Isaac Sim 기반 시뮬레이션 및 Sim-to-Real 실습
AI 기반 지능 로봇 작업 계획 및 제어 실습
로봇 작업 자동화를 위한 실무형 AI 기술 적용
-
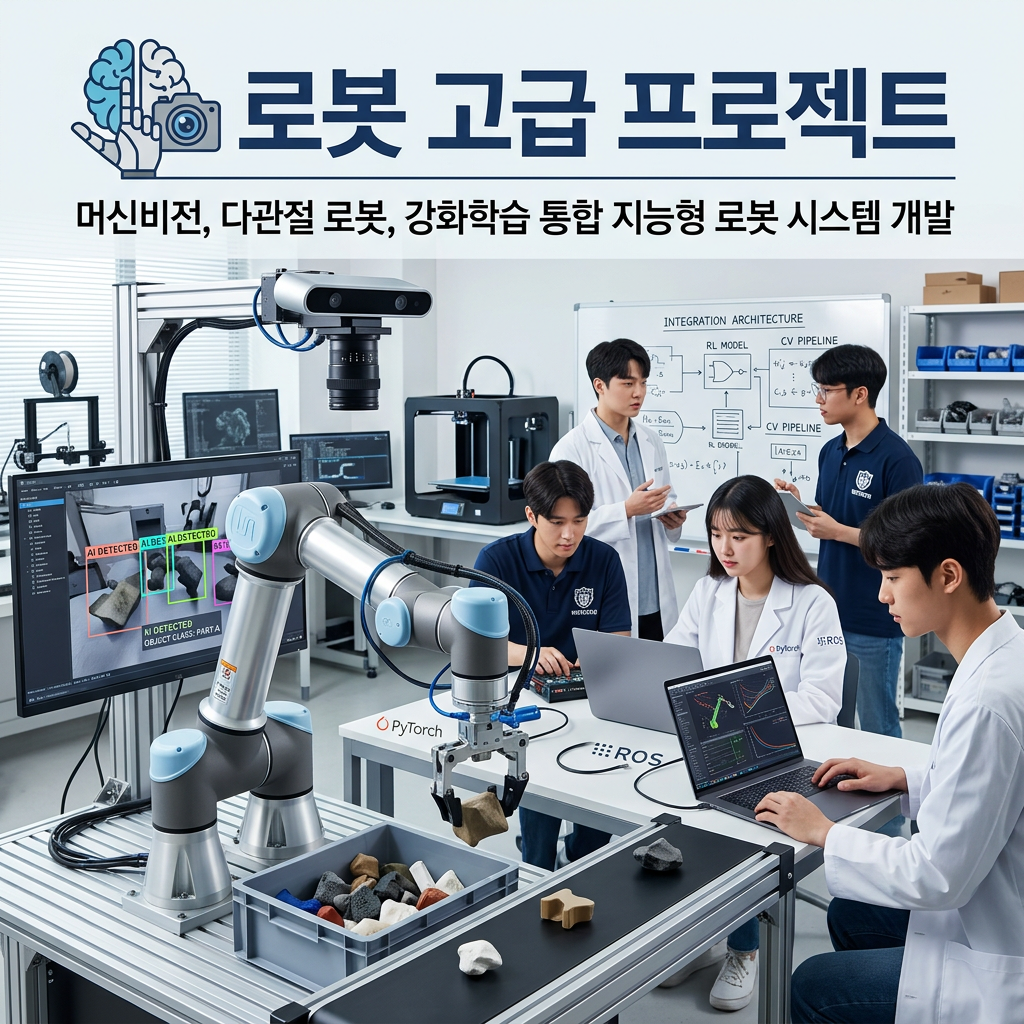
로봇 고급 프로젝트
머신비전, 다관절 로봇, 강화학습 기술을 통합하여 지능형 로봇 시스템을 개발하는 고급 프로젝트를 수행해요.
주요 내용
머신비전, 다관절로봇, AI 기술 통합 프로젝트 수행
객체 인식, 모션 플래닝, AI 모델 통합 시스템 설계·구현
실제 로봇 시스템 기반 문제 해결형 프로젝트 수행
팀 기반 프로젝트 결과물 시연, 성능 평가 및 기술보고서 작성